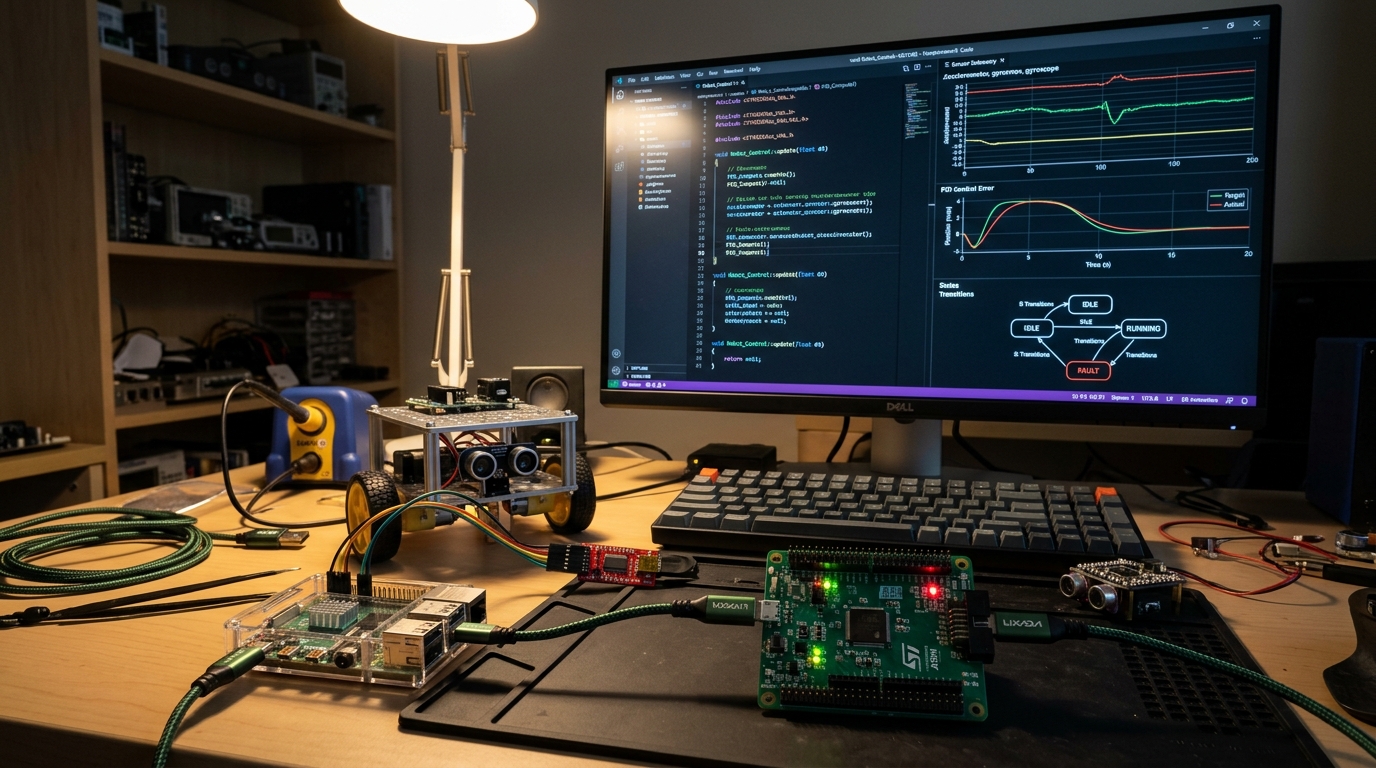
MINI CURSO Programación Especialización Mecatrónica

Mini Curso: Programación de Controladores y Localización de Fallas en Mecatrónica

Lenguajes, Diagramas, Algoritmos, Sistemas Embebidos, Control de Flujo, Arreglos, Watchdog, Paridad/CRC/ECC, JTAG/SWD, HIL y Diagnóstico de PLC

Mini Curso: Programación de Controladores y Localización de Fallas en Mecatrónica

Curso integral de ingeniería de software embebido y diagnóstico industrial estructurado en bloques temáticos y clases en video. La Parte 1 desarrolla los lenguajes de programación de controladores (Ensamblador, C/C++ bare-metal, IEC 61131-3), los diagramas de flujo, estado y SFC/GRAFCET, la anatomía de instrucciones y registros, el determinismo temporal (WCET) en sistemas embebidos, la estructura de memoria (.text, .data, .bss, Stack, Ring Buffers), las estructuras de control de flujo, los ciclos acotados y los arreglos unidimensionales y matriciales. La Parte 2 aborda la localización sistemática de fallas (FMEA, FTA), el temporizador vigilante (Watchdog Timer IWDG/WWDG), la verificación de paridad, Checksum, CRC-16/CRC-32 y códigos correctores Hamming SECDED, las fallas comunes de hardware, el diagnóstico en sistemas basados en microprocesadores, la emulación In-Circuit (JTAG/SWD), la simulación Hardware-in-the-Loop (HIL) y la localización de fallas en sistemas basados en PLC.

Bloques del Programa Curricular

  • Parte 1 (Videos 01 y 02): Lenguajes y Diagramas en Programación de Controladores, Instrucciones, Algoritmos, Sistemas Embebidos, Estructura de un Programa, Control de Flujo, Ciclos, Arreglos y Programas.
  • Parte 2 (Videos 03 y 04): Localización de Fallas, Técnicas de Detección, Temporizador Vigilante (Watchdog), Paridad y Codificación de Errores, Fallas Comunes de Hardware, Microprocesadores, Emulación/Simulación y Sistemas Basados en PLC.
Tu Avance en este Curso: Progreso guardado en tu navegador
PRESENTACIÓN DEL CURSO Abrir en Aula Completa →
CLASE EN VIDEO RESUMEN EJECUTIVO

Introducción al Curso: Programación de Controladores y Localización de Fallas

Archivo de Video Local:
Video_00_Introduccion_Al_Curso_1080p.mp4
Ubicación en disco: Videos_Curso_IoT/Curso_Programacion_y_Localizacion_de_Fallas_en_Mecatronica/Video_00_Introduccion_Al_Curso

Sube este archivo .mp4 a tu canal de YouTube y pega su enlace en src/data/youtube-ids.json (clave "programacion-y-localizacion-de-fallas" → "video-00-introduccion") o pruébalo en vivo aquí abajo:

Archivo Fuente: Video_00_Introduccion_Al_Curso_1080p.mp4
TEMARIO Y RECURSOS CLASE POR CLASE

Lista de Reproducción Completa

Descargar Todos los Códigos y Planos (.ZIP)
CLASE EN VIDEO Presentación General (<= 60 s)

Introducción al Curso: Programación de Controladores y Localización de Fallas

Presentación del programa de 2 partes sobre arquitectura de software embebido determinista, algoritmos, estructuras de datos y técnicas avanzadas de tolerancia y diagnóstico de fallas.

Apuntes Clave de la Clase:
  • Mapa curricular de 2 partes: desde el diseño algorítmico hasta la ingeniería de confiabilidad y diagnóstico.
  • Lenguajes de programación de controladores: Ensamblador, C/C++ Embebido y estándar industrial IEC 61131-3.
  • Mecanismos de protección: Watchdog Timer, verificación de paridad, CRC-16/32 y memoria ECC Hamming.
  • Instrumentación de depuración: JTAG/SWD, analizadores lógicos, simulación HIL y diagnóstico de PLC.
Archivos en el .ZIP: firmware_prog_fallas_video_00.inodiagnostico_y_simulacion_video_00.pyplc_diagnostico_iec61131_video_00.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png

CLASE EN VIDEO Parte 1 · Lenguajes y Programación de Controladores (Sección A)

Parte 1A: Lenguajes, Diagramas, Instrucciones, Algoritmos y Sistemas Embebidos

Estudia la jerarquía de lenguajes en controladores (Ensamblador, C/C++ bare-metal, IEC 61131-3), el modelado visual con diagramas de flujo, máquinas de estados (FSM) y GRAFCET, el repertorio de instrucciones y el determinismo temporal WCET en sistemas embebidos.

Apuntes Clave de la Clase:
  • Comparativa técnica entre Ensamblador, C/C++ Embebido (MISRA-C), Python/MicroPython y los 5 lenguajes IEC 61131-3.
  • Modelado gráfico previo a la codificación: Diagramas de Flujo ANSI/ISO, Máquinas de Estados Finitos (Moore/Mealy) y SFC/GRAFCET.
  • Conjunto de instrucciones de máquina (carga/almacenamiento, ALU, manipulación de bits y salto) y ciclo Fetch-Decode-Execute.
  • Propiedades de un algoritmo mecatrónico: finitud, determinismo, complejidad O(1) y tiempo de ejecución en el peor caso (WCET).
Archivos en el .ZIP: firmware_prog_fallas_video_01.inodiagnostico_y_simulacion_video_01.pyplc_diagnostico_iec61131_video_01.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png
CLASE EN VIDEO Parte 1 · Lenguajes y Programación de Controladores (Sección B)

Parte 1B: Estructura de un Programa, Control de Flujo, Ciclos, Arreglos y Programas Mecatrónicos

Analiza el mapa de memoria de un programa embebido (.text, .rodata, .data, .bss, Stack), las arquitecturas Super-Loop, orientada a interrupciones y RTOS, el control de flujo, los ciclos con cota de seguridad, los arreglos circulares/LUT y programas completos.

Apuntes Clave de la Clase:
  • Segmentos de memoria en Flash y SRAM (.text, .rodata, .data, .bss, Stack) y por qué evitar malloc() dinámico en lazos críticos.
  • Arquitecturas de ejecución: Super-Loop cooperativo con temporizador, Foreground/Background por ISR y tareas en FreeRTOS.
  • Estructuras de decisión (if-else, switch-case para FSM) y ciclos for/while con contador máximo de iteraciones antidesbordamiento.
  • Arreglos unidimensionales (Ring Buffers, filtros FIR, tablas LUT en Flash) y matrices 2D para cinemática y calibración.
Archivos en el .ZIP: firmware_prog_fallas_video_02.inodiagnostico_y_simulacion_video_02.pyplc_diagnostico_iec61131_video_02.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png
CLASE EN VIDEO Parte 2 · Localización de Fallas y Confiabilidad (Sección A)

Parte 2A: Técnicas de Detección, Temporizador Vigilante (Watchdog), Paridad/CRC y Fallas de Hardware

Domina las metodologías FMEA y FTA, el cálculo de disponibilidad MTBF/MTTR, el temporizador vigilante independiente y de ventana (IWDG/WWDG), la detección y corrección de errores (Paridad, CRC-16/32, Hamming SECDED) y el diagnóstico de fallas de hardware.

Apuntes Clave de la Clase:
  • Taxonomía de fallas (transitorias, intermitentes, permanentes), análisis FMEA (NPR) y Árbol de Fallas (FTA).
  • Temporizador Vigilante (Watchdog Timer) Independiente (IWDG) y de Ventana (WWDG) con refresco condicionado a banderas de salud.
  • Integridad de datos y memoria: Bit de Paridad, Checksum, división polinomial CRC-16/CRC-32 y código corrector Hamming SECDED.
  • Fallas comunes de hardware: rizado en fuentes, lazos de tierra, rebote de contactos, sobrevoltaje inductivo, ESD y soldaduras frías.
Archivos en el .ZIP: firmware_prog_fallas_video_03.inodiagnostico_y_simulacion_video_03.pyplc_diagnostico_iec61131_video_03.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png
CLASE EN VIDEO Parte 2 · Localización de Fallas y Confiabilidad (Sección B)

Parte 2B: Diagnóstico en Sistemas con Microprocesadores, Emulación/Simulación (HIL) y Sistemas Basados en PLC

Aplica rutinas de autodiagnóstico al arranque (POST: test March-C de RAM y CRC de Flash), depuración JTAG/SWD con analizador lógico, validación MIL/SIL/HIL y localización sistemática de fallas en PLCs (el 85% ocurre en sensores, actuadores y cableado de campo).

Apuntes Clave de la Clase:
  • Autodiagnóstico POST en microprocesadores: verificación de fuente (BOR), reloj, CRC de Flash, algoritmo March-C en RAM y excepción HardFault.
  • Instrumentación de diagnóstico: analizador lógico de 8/16 canales, osciloscopio de señal mixta (MSO) y depuración JTAG / SWD en tiempo real.
  • Niveles de validación antes de puesta en marcha: Model-in-the-Loop (MIL), Software-in-the-Loop (SIL) y Hardware-in-the-Loop (HIL).
  • Diagnóstico en sistemas PLC: indicadores LED (RUN/ERR/I/O), tablas de forzado, búfer de eventos y partición por mitad en campo.
Archivos en el .ZIP: firmware_prog_fallas_video_04.inodiagnostico_y_simulacion_video_04.pyplc_diagnostico_iec61131_video_04.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png
CLASE EN VIDEO Síntesis Global (<= 60 s)

Resumen y Cierre del Curso: Programación y Localización de Fallas

Síntesis ejecutiva de las metodologías de programación determinista de controladores y diagnóstico sistemático de fallas de hardware y software.

Apuntes Clave de la Clase:
  • Integración de máquinas de estados deterministas, buffers circulares sin memoria dinámica y ciclos acotados.
  • Blindaje del sistema mecatrónico mediante Watchdog de ventana, verificación CRC-16/32 y autodiagnóstico POST.
  • Metodología profesional de aislamiento de fallas combinando JTAG/SWD, simulación HIL y diagnóstico de campo en PLC.
  • Acceso directo a los 6 manuales PDF, 18 programas fuente y 12 planos de ingeniería del curso.
Archivos en el .ZIP: firmware_prog_fallas_video_05.inodiagnostico_y_simulacion_video_05.pyplc_diagnostico_iec61131_video_05.stplano_01_protoboard_tinkercad.pngplano_02_pcb_fr4_arquitectura.png