MINI CURSO Mecatrónica Fundamentos de Ingeniería

Mini Curso: Introducción a la Mecatrónica (Edición Voces Gemini — Video Único)

Edición Especial con Voces de Gemini en Español Latinoamericano (Orus y Aoede), Imágenes de Laboratorio con Marco Blanco y Video Único Completo (1h 22m)

Mini Curso: Introducción a la Mecatrónica (Edición Voces Gemini — Video Único)

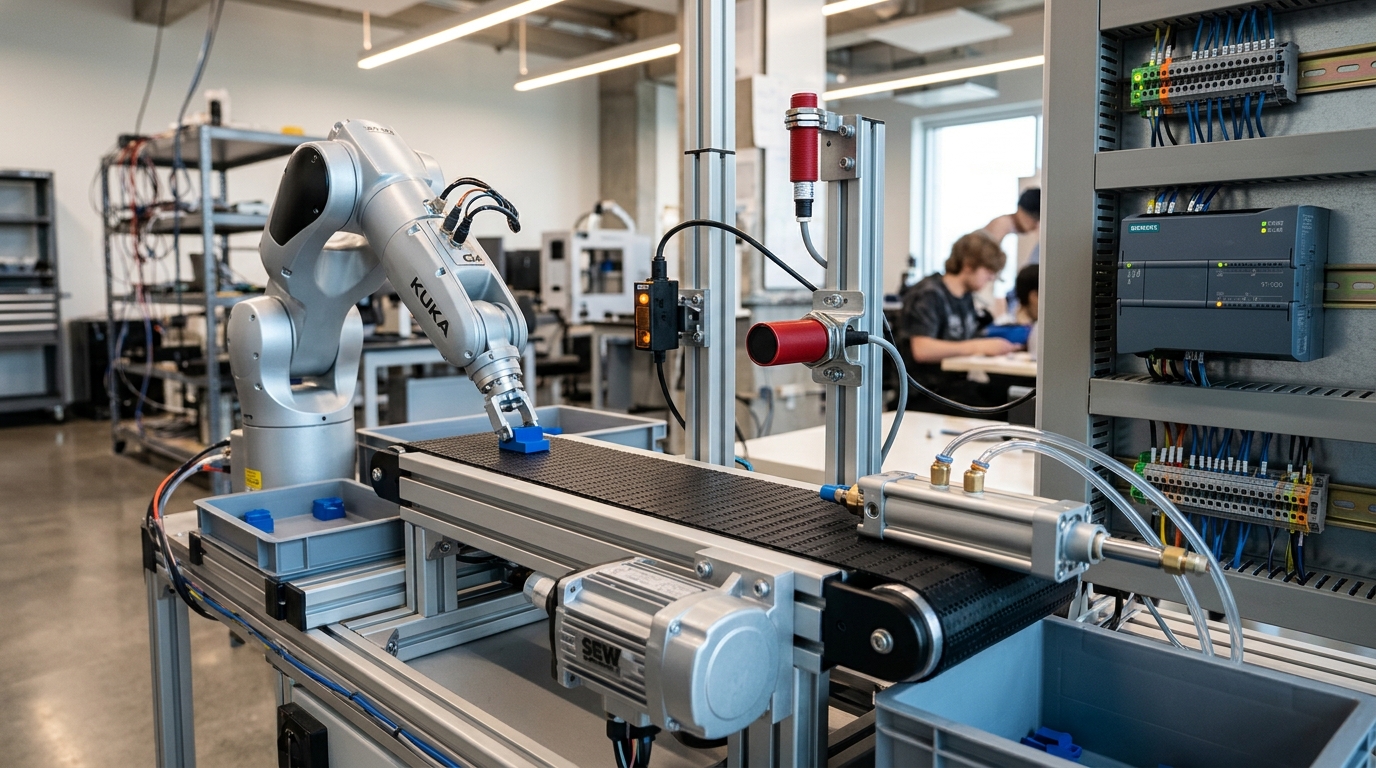
Esta edición especial del Mini Curso de Introducción a la Mecatrónica incorpora locución generada con los modelos TTS de Gemini en español latinoamericano (es-419: voces Orus y Aoede), fotografías reales de bancos de laboratorio con marco blanco nítido, ecuaciones nativas OMath (Cambria Math), chevrons inferiores concisos, efectos de sonido pre-mezclados y la unión de todos los módulos en un único video maestro continuo.

Bloques del Programa Curricular

  • Video Maestro Unificado: Todos los módulos del Mini Curso unidos sin cortes en un único archivo MP4.
  • Módulos 01 a 04: Los 4 Pilares y Lazo Cerrado, Transmisión Mecánica (Engranajes/Poleas/Torque), Encoders/IMU y Puente H L298N.
  • Módulos 05 a 08: Servomotores y Steppers CNC (A4988), Neumática y Máquinas de Estados (FSM), Control PID y Celda Clasificadora.
Tu Avance en este Curso: Progreso guardado en tu navegador
PRESENTACIÓN DEL CURSO Abrir en Aula Completa →
CLASE EN VIDEO

Video Único Completo: Mini Curso de Introducción a la Mecatrónica (Voces Gemini es-419)

Archivo de Video Local:
Mini_Curso_Introduccion_a_la_Mecatronica_Completo_Gemini_1080p.mp4
Ubicación en disco: Videos_Curso_IoT/Mini_Curso_Introduccion_a_la_Mecatronica_Gemini

Sube este archivo .mp4 a tu canal de YouTube y pega su enlace en src/data/youtube-ids.json (clave "introduccion-mecatronica-gemini" → "video-completo-unificado-gemini") o pruébalo en vivo aquí abajo:

Archivo Fuente: Mini_Curso_Introduccion_a_la_Mecatronica_Completo_Gemini_1080p.mp4
TEMARIO Y RECURSOS CLASE POR CLASE

Lista de Reproducción Completa

Descargar Todos los Códigos y Planos (.ZIP)
CLASE EN VIDEO Curso Completo Unificado (Video 00 al Video 09)

Video Único Completo: Mini Curso de Introducción a la Mecatrónica (Voces Gemini es-419)

Película formativa completa de 1 hora y 22 minutos que une de principio a fin la Introducción, los 8 Módulos Técnicos y el Cierre del Mini Curso de Introducción a la Mecatrónica con voces de Gemini en español latinoamericano.

Apuntes Clave de la Clase:
  • Unión continua sin pérdida (en formato continuo) de las 84 diapositivas y 328 intervenciones con voces Gemini (Orus y Aoede).
  • Incluye todas las configuraciones estándar: fotografías reales con marco blanco, ecuaciones nativas OMath y chevrons concisos.
  • Recorrido completo desde los 4 pilares mecatrónicos y cinemática hasta control PID y celda clasificadora robotizada.
  • Descarga directa de todos los manuales PDF, sketches Arduino C++, scripts Python y planos técnicos.
Archivos en el .ZIP: Mini_Curso_Introduccion_a_la_Mecatronica_Completo_Gemini.pptx01_firmware_arduino_modulo_08.ino02_supervision_mecatronica_modulo_08.pyplano_mecatronico_modulo_08.pngarquitectura_control_modulo_08.png

CLASE EN VIDEO Presentación del Mini Curso (<= 60 s)

Introducción al Mini Curso: Ingeniería Mecatrónica (Voces Gemini)

Bienvenida al Mini Curso con voces de Gemini (es-419) y visión general de los 4 pilares de la Mecatrónica.

Apuntes Clave de la Clase:
  • Sinergia de los 4 pilares: estructura mecánica, sensores, potencia y algoritmos de control.
  • Locución en español latinoamericano con voces Gemini (Orus y Aoede) y efectos de sonido integrados.
  • Recorrido por los 8 módulos prácticos hasta la celda clasificadora robotizada.
  • Planos de montaje, ecuaciones nativas OMath y código C++/Python incluidos.
Archivos en el .ZIP: GUION_COMPLETO_VIDEO_00.mdguion_y_timings.json
CLASE EN VIDEO Módulo 01 · Arquitectura Mecatrónica

Módulo 01: ¿Qué es la Mecatrónica? Los 4 Pilares y el Lazo Cerrado (Gemini)

Analiza la anatomía de un sistema mecatrónico real, los Grados de Libertad (DoF) y el banco de pruebas en lazo cerrado.

Apuntes Clave de la Clase:
  • Flujo universal: Percepción (Sensor) -> Decisión (Controlador) -> Acción (Actuador) -> Planta.
  • Grados de Libertad (DoF) en mecanismos planos y brazos manipuladores.
  • Comparativa experimental: deriva en Lazo Abierto vs. corrección activa en Lazo Cerrado.
  • Montaje de banco de prueba con retroalimentación continua y telemetría por puerto serie.
Archivos en el .ZIP: 01_firmware_arduino_modulo_01.ino02_supervision_mecatronica_modulo_01.pyplano_mecatronico_modulo_01.pngarquitectura_control_modulo_01.png
CLASE EN VIDEO Módulo 02 · Transmisión Mecánica

Módulo 02: Mecánica Aplicada — Engranajes, Poleas, Torque y Velocidad (Gemini)

Domina el intercambio entre velocidad angular (RPM) y par motor (Torque) mediante cajas reductoras, correas GT2 y husillos T8.

Apuntes Clave de la Clase:
  • Física del par motor: Torque T = F * r (N·m) y potencia mecánica P = T * omega (W).
  • Relación de transmisión i = Z_salida / Z_entrada: reduce velocidad y multiplica el torque.
  • Transformación de movimiento rotativo a lineal: husillo roscado, biela-manivela y cremallera.
  • Instrumentación de un tren reductor para medir RPM de entrada/salida y par efectivo.
Archivos en el .ZIP: 01_firmware_arduino_modulo_02.ino02_supervision_mecatronica_modulo_02.pyplano_mecatronico_modulo_02.pngarquitectura_control_modulo_02.png
CLASE EN VIDEO Módulo 03 · Instrumentación de Movimiento

Módulo 03: Sensores Mecatrónicos — Finales de Carrera, Encoders e IMU (Gemini)

Implementa finales de carrera (Homing), conteo de encoders por interrupción de hardware y fusión sensorial con IMU MPU6050.

Apuntes Clave de la Clase:
  • Finales de carrera (Limit Switches NO/NC): referencia de origen (Homing) y corte de sobreviaje.
  • Encoders rotativos leídos mediante attachInterrupt() para no perder pulsos a altas RPM.
  • Sensores ópticos de barrera/reflexión para conteo industrial de piezas en movimiento.
  • Lectura I2C de acelerómetro y giroscopio MPU6050 con filtro complementario.
Archivos en el .ZIP: 01_firmware_arduino_modulo_03.ino02_supervision_mecatronica_modulo_03.pyplano_mecatronico_modulo_03.pngarquitectura_control_modulo_03.png
CLASE EN VIDEO Módulo 04 · Electrónica de Potencia

Módulo 04: Motores DC y Electrónica de Potencia con Puente H L298N (Gemini)

Controla el sentido de giro, el frenado electromagnético y la velocidad PWM de motores DC con doble fuente aislada.

Apuntes Clave de la Clase:
  • Por qué jamás alimentar un motor directo desde un pin del microcontrolador (límite 20 mA).
  • Topología del Puente H: inversión de polaridad con IN1/IN2 y modulación de velocidad en ENA.
  • Regla de oro de las dos fuentes: 12 V externos para potencia + 5 V lógicos con GND común.
  • Generación de rampas suaves de aceleración y desaceleración para proteger la mecánica.
Archivos en el .ZIP: 01_firmware_arduino_modulo_04.ino02_supervision_mecatronica_modulo_04.pyplano_mecatronico_modulo_04.pngarquitectura_control_modulo_04.png
CLASE EN VIDEO Módulo 05 · Robótica y Ejes CNC

Módulo 05: Posicionamiento Exacto — Servomotores y Motores Paso a Paso A4988 (Gemini)

Domina el control angular de servomotores y el desplazamiento lineal milimétrico con motores NEMA 17 y drivers A4988.

Apuntes Clave de la Clase:
  • Anatomía de un servomotor: motor DC, tren reductor, potenciómetro y control por ancho de pulso.
  • Motores paso a paso (200 pasos/vuelta = 1.8°/paso) y multiplicación por micropasos (1/16).
  • Interfaz con driver A4988 mediante pines STEP y DIR y ajuste del límite de corriente Vref.
  • Secuencia completa de búsqueda de origen (Homing) en final de carrera y avance en milímetros.
Archivos en el .ZIP: 01_firmware_arduino_modulo_05.ino02_supervision_mecatronica_modulo_05.pyplano_mecatronico_modulo_05.pngarquitectura_control_modulo_05.png
CLASE EN VIDEO Módulo 06 · Automatización Industrial

Módulo 06: Automatización Secuencial, Neumática y Máquinas de Estados FSM (Gemini)

Programa secuencias industriales deterministas usando Máquinas de Estados Finitos, electroválvulas neumáticas y Parada de Emergencia.

Apuntes Clave de la Clase:
  • Fundamentos de actuación neumática: compresor, unidad FRL, cilindros y electroválvulas 3/2 y 5/2.
  • Diseño de Máquinas de Estados Finitos (FSM): REPOSO -> ALIMENTAR -> PRENSAR -> RETORNAR.
  • Eliminación total de delay() para vigilar sensores y botones en cada milisegundo.
  • Gestión prioritaria del pulsador de Parada de Emergencia hacia estado seguro inmediato.
Archivos en el .ZIP: 01_firmware_arduino_modulo_06.ino02_supervision_mecatronica_modulo_06.pyplano_mecatronico_modulo_06.pngarquitectura_control_modulo_06.png
CLASE EN VIDEO Módulo 07 · Ingeniería de Control

Módulo 07: Control Automático en Lazo Cerrado y Algoritmo PID Intuitivo (Gemini)

Implementa en código C++ un controlador Proporcional-Integral-Derivativo (PID) discreto con Anti-Windup.

Apuntes Clave de la Clase:
  • Cálculo continuo del error e(t) = Referencia (Setpoint) - Variable Medida (PV).
  • Acción Proporcional (Kp * e): respuesta inmediata proporcional a la magnitud actual del error.
  • Acción Integral (Ki): elimina el error estacionario; Acción Derivativa (Kd): amortigua oscilaciones.
  • Implementación discreta con muestreo fijo Ts, saturación Anti-Windup y graficación en vivo.
Archivos en el .ZIP: 01_firmware_arduino_modulo_07.ino02_supervision_mecatronica_modulo_07.pyplano_mecatronico_modulo_07.pngarquitectura_control_modulo_07.png
CLASE EN VIDEO Módulo 08 · Celda Mecatrónica Completa

Módulo 08: Proyecto Integrador — Cinta Clasificadora y Brazo Robótico (Gemini)

Pon en marcha la celda automatizada completa con cinta transportadora DC, medición ultrasónica, brazo servo y supervisión en Raspberry Pi.

Apuntes Clave de la Clase:
  • Integración de los 4 subsistemas: transporte PWM, detección de altura, clasificación y HMI.
  • Coordinación por Máquina de Estados Finitos con confirmación por sensores de entrada/salida.
  • Enlace serie con Raspberry Pi para contabilizar lotes de producción Tipo A, Tipo B y rechazos.
  • Protocolo de validación operativa, paro de emergencia y diagnóstico de fallas en planta.
Archivos en el .ZIP: 01_firmware_arduino_modulo_08.ino02_supervision_mecatronica_modulo_08.pyplano_mecatronico_modulo_08.pngarquitectura_control_modulo_08.png
CLASE EN VIDEO Síntesis y Cierre del Mini Curso (<= 60 s)

Resumen y Cierre del Mini Curso: Introducción a la Mecatrónica (Voces Gemini)

Síntesis de los 8 módulos del Mini Curso de Introducción a la Mecatrónica con voces de Gemini.

Apuntes Clave de la Clase:
  • Integración lograda entre transmisión mecánica, sensores, drivers de potencia y control PID.
  • Metodología de diseño basada en Máquinas de Estados Finitos y seguridad por hardware.
  • Celda clasificadora completa operativa con supervisión y registro de telemetría.
  • Disponible tanto en módulos individuales como en el Video Único Completo de 1h 22m.
Archivos en el .ZIP: GUION_COMPLETO_VIDEO_09.mdguion_y_timings.json