CURSO COMPLETO Mecatrónica Avanzado Industrial

Curso Completo: Sistemas y Control en Mecatrónica

De Modelado, Transformadas de Laplace/Z, Espacio de Estados, Root Locus y Bode/Nyquist a Filtros de Kalman, DSP, Optimización H2/LQR, Control Adaptativo/No Lineal, Redes/Difusos, Eje Electrohidráulico y Optimización de Pareto

Curso Completo: Sistemas y Control en Mecatrónica

Programa completo de ingeniería de sistemas y control automático en mecatrónica narrado con voces de Gemini en español latinoamericano (Orus y Aoede) e integrado en un video unificado continuo además de sus módulos individuales. Abarca los 14 grandes ejes de la disciplina: 1) El rol del control en mecatrónica; 2) El rol del modelado en el diseño mecatrónico; 3) Señales y sistemas (señales en tiempo continuo y discreto, transformada Z y sistemas digitales, modelos en espacio de estados continuos y discretos, funciones de transferencia y transformada de Laplace); 4) Análisis en espacio de estados y propiedades del sistema (controlabilidad, observabilidad, estabilidad de Lyapunov); 5) Respuesta de sistemas dinámicos; 6) Método del lugar de las raíces (Root Locus); 7) Métodos de respuesta en frecuencia (Bode, Nyquist, sensibilidad y Loop Shaping); 8) Filtros de Kalman como observadores dinámicos de estado (KF, EKF, UKF); 9) Procesamiento digital de señales (DSP) para aplicaciones mecatrónicas; 10) Diseño de sistemas de control vía optimización H2 (LQR, LQG, LTR y comparativa H-infinito); 11) Diseño de control adaptativo y no lineal (Lyapunov, Backstepping, Linealización Exacta, Modos Deslizantes SMC y MRAC); 12) Redes neuronales y sistemas difusos (Mamdani, Takagi-Sugeno, RBF, ANFIS); 13) Control avanzado de un eje electrohidráulico industrial; y 14) Optimización del diseño de sistemas mecatrónicos (co-diseño planta-controlador y frontera de Pareto).

Bloques del Programa Curricular

  • Video Maestro Unificado + Módulos 01 y 02: Rol del Control y del Modelado, Señales Continuas/Discretas, Transformadas Z y de Laplace, Espacio de Estados, Propiedades (Kalman/Lyapunov) y Respuesta Dinámica.
  • Módulos 03 y 04: Método del Lugar de las Raíces (Root Locus), Respuesta en Frecuencia (Bode, Nyquist, Loop Shaping), Filtros de Kalman (KF/EKF/UKF) y Procesamiento Digital de Señales (DSP FIR/IIR/FFT).
  • Módulos 05 y 06: Diseño vía Optimización H2 (LQR/LQG), Control Adaptativo y No Lineal (Backstepping, SMC, MRAC), Redes Neuronales y Sistemas Difusos (ANFIS), Control Avanzado de un Eje Electrohidráulico y Optimización Multiobjetivo de Pareto.
Tu Avance en este Curso: Progreso guardado en tu navegador
PRESENTACIÓN DEL CURSO Abrir en Aula Completa →
CLASE EN VIDEO

Video Único Completo: Curso Exhaustivo de Sistemas y Control en Mecatrónica (Voces Gemini)

Archivo de Video Local:
Curso_Sistemas_y_Control_en_Mecatronica_Completo_Gemini_1080p.mp4
Ubicación en disco: Videos_Curso_IoT/Curso_Sistemas_y_Control_en_Mecatronica_Gemini

Sube este archivo .mp4 a tu canal de YouTube y pega su enlace en src/data/youtube-ids.json (clave "sistemas-y-control-en-mecatronica" → "video-completo-unificado-sistemas-y-control") o pruébalo en vivo aquí abajo:

Archivo Fuente: Curso_Sistemas_y_Control_en_Mecatronica_Completo_Gemini_1080p.mp4
TEMARIO Y RECURSOS CLASE POR CLASE

Lista de Reproducción Completa

Descargar Todos los Códigos y Planos (.ZIP)
CLASE EN VIDEO Curso Completo Unificado

Video Único Completo: Curso Exhaustivo de Sistemas y Control en Mecatrónica (Voces Gemini)

Edición continua unificada de principio a fin con todos los módulos del Curso de Sistemas y Control en Mecatrónica narrada con voces de Gemini en español latinoamericano (Orus y Aoede).

Apuntes Clave de la Clase:
  • Cobertura integral desde el modelado físico y espacio de estados hasta Kalman, DSP, H2/LQR, control no lineal SMC, ANFIS, electrohidráulica y co-diseño de Pareto.
  • Esquemas técnicos vectoriales de ingeniería, fotografías contextuales reales y ecuaciones nativas en cada diapositiva.
  • Locución profesional verificada en español latinoamericano neutro con voces de Gemini (Orus y Aoede).
  • Incluye acceso completo a los 24 programas fuente (.ino, .py, .st) y las 8 guías de estudio en PDF.
Archivos en el .ZIP: Curso_Sistemas_y_Control_en_Mecatronica_Completo_Gemini.pptxGuia_Estudio_Video_01.pdfcontrol_embebido_sistemas_video_01.inoanalisis_simulacion_control_video_01.py

CLASE EN VIDEO Presentación General

Introducción al Curso: Sistemas y Control en Mecatrónica

Presentación general de la arquitectura de 6 módulos técnicos del curso de Sistemas y Control en Mecatrónica.

Apuntes Clave de la Clase:
  • Visión integradora del control automático moderno como columna vertebral de la mecatrónica de precisión.
  • Recorrido desde señales, Laplace, Transformada Z y espacio de estados hasta Kalman, DSP, H2, SMC, electrohidráulica y Pareto.
  • Locución en español latinoamericano con voces de Gemini (Orus y Aoede).
Archivos en el .ZIP: control_embebido_sistemas_video_00.inoanalisis_simulacion_control_video_00.pyplc_control_avanzado_iec61131_video_00.stGuia_Estudio_Video_00.pdf
CLASE EN VIDEO Módulo 01 · Modelado, Señales y Representaciones de Sistemas

Módulo 01: Rol del Control y del Modelado, Señales y Sistemas, Transformadas Z y de Laplace, y Espacio de Estados

Estudia el rol del control y del modelado matemático en el diseño mecatrónico, señales en tiempo continuo y discreto, funciones de transferencia y Transformada de Laplace, Transformada Z y sistemas digitales, y modelos en espacio de estados continuos y discretos.

Apuntes Clave de la Clase:
  • El rol del control y del modelado multidominio (mecánico, eléctrico, térmico e hidráulico) en el diseño mecatrónico.
  • Señales en tiempo continuo x(t) y discreto x[k], muestreo y retención de orden cero (ZOH).
  • Funciones de transferencia G(s) mediante Transformada de Laplace y sistemas digitales H(z) mediante Transformada Z y mapeo de Tustin.
  • Modelos en espacio de estados en tiempo continuo (A, B, C, D) y en tiempo discreto (Phi, Gamma, C, D).
Archivos en el .ZIP: control_embebido_sistemas_video_01.inoanalisis_simulacion_control_video_01.pyplc_control_avanzado_iec61131_video_01.stGuia_Estudio_Video_01.pdf
CLASE EN VIDEO Módulo 02 · Propiedades Estructurales y Respuesta Temporal

Módulo 02: Análisis en Espacio de Estados, Propiedades del Sistema y Respuesta de Sistemas Dinámicos

Analiza la solución de la ecuación de estado mediante la matriz exponencial, las formas canónicas, la controlabilidad y observabilidad de Kalman, la estabilidad de Lyapunov vs. BIBO y la respuesta transitoria y estacionaria de sistemas dinámicos.

Apuntes Clave de la Clase:
  • Matriz de transición de estados e^(At), autovalores, modos naturales y transformaciones de similitud.
  • Criterios de rango de Kalman para Controlabilidad y Observabilidad y su interpretación física en actuadores y sensores.
  • Estabilidad interna en el sentido de Lyapunov (A^T P + P A = -Q) frente a estabilidad entrada-salida BIBO.
  • Respuesta de sistemas dinámicos de primer y segundo orden, especificaciones temporales, polos dominantes, ceros de fase no mínima y principio del modelo interno.
Archivos en el .ZIP: control_embebido_sistemas_video_02.inoanalisis_simulacion_control_video_02.pyplc_control_avanzado_iec61131_video_02.stGuia_Estudio_Video_02.pdf
CLASE EN VIDEO Módulo 03 · Root Locus, Bode, Nyquist y Loop Shaping

Módulo 03: Método del Lugar de las Raíces (Root Locus) y Métodos de Respuesta en Frecuencia

Domina el trazado y diseño de compensadores con el Método del Lugar de las Raíces en los planos s y z, y los métodos de respuesta en frecuencia mediante diagramas de Bode, criterio polar de Nyquist, márgenes de estabilidad y funciones de sensibilidad S(jw) y T(jw).

Apuntes Clave de la Clase:
  • Condiciones de magnitud y fase de Evans, reglas de trazado del Root Locus y diseño de redes de adelanto, atraso y PID.
  • Lugar de las raíces en tiempo discreto dentro del círculo unitario del plano complejo z.
  • Diagramas logarítmicos de Bode, diagrama polar de Nyquist y criterio de estabilidad Z = N + P.
  • Margen de ganancia, margen de fase, tolerancia a retardos de transporte y moldeo de lazo (Loop Shaping) con S(jw) y T(jw).
Archivos en el .ZIP: control_embebido_sistemas_video_03.inoanalisis_simulacion_control_video_03.pyplc_control_avanzado_iec61131_video_03.stGuia_Estudio_Video_03.pdf
CLASE EN VIDEO Módulo 04 · Observadores de Kalman y DSP Mecatrónico

Módulo 04: Filtros de Kalman como Observadores Dinámicos de Estado y Procesamiento Digital de Señales (DSP)

Desarrolla observadores deterministas de Luenberger y el Filtro de Kalman óptimo (lineal, EKF y UKF) para fusión sensorial y estimación de perturbaciones, junto con el procesamiento digital de señales (DSP: muestreo, filtros FIR/IIR, Notch, FFT y aritmética Q15/Q31).

Apuntes Clave de la Clase:
  • Observador de Luenberger frente al Filtro de Kalman estocástico con matrices de covarianza Q y R.
  • Algoritmo recursivo de predicción y corrección de Kalman, estado aumentado y extensiones no lineales EKF y UKF.
  • Diseño de filtros digitales FIR e IIR Biquad, filtros Notch anti-resonancia y análisis espectral en tiempo real con FFT.
  • Implementación DSP embebida: unidad MAC de un ciclo, aritmética en punto fijo Q15/Q31 y transferencia por DMA.
Archivos en el .ZIP: control_embebido_sistemas_video_04.inoanalisis_simulacion_control_video_04.pyplc_control_avanzado_iec61131_video_04.stGuia_Estudio_Video_04.pdf
CLASE EN VIDEO Módulo 05 · Control Óptimo H2/LQR, No Lineal y Adaptativo

Módulo 05: Diseño de Sistemas de Control vía Optimización H2 y Diseño de Control Adaptativo y No Lineal

Formula el diseño de control óptimo mediante norma H2, el Regulador Lineal Cuadrático (LQR via ecuación de Riccati), el control LQG/LTR y su comparativa con H-infinito, así como el diseño no lineal (Lyapunov, Backstepping, Par Calculado, Modos Deslizantes SMC) y el control adaptativo (STR y MRAC).

Apuntes Clave de la Clase:
  • Planta generalizada, norma energética H2, regulador óptimo LQR y principio de separación en control H2 / LQG.
  • Comparativa entre optimización estocástica H2 y control robusto H-infinito ante incertidumbre no estructurada.
  • Diseño no lineal constructivo: funciones de Lyapunov, Backstepping, Linealización Exacta por Par Calculado y Modos Deslizantes (SMC) sin chattering.
  • Control Adaptativo: reguladores auto-sintonizados (STR con RLS) y control adaptativo por modelo de referencia (MRAC).
Archivos en el .ZIP: control_embebido_sistemas_video_05.inoanalisis_simulacion_control_video_05.pyplc_control_avanzado_iec61131_video_05.stGuia_Estudio_Video_05.pdf
CLASE EN VIDEO Módulo 06 · Control Inteligente, Electrohidráulica y Optimización Mecatrónica

Módulo 06: Redes Neuronales y Sistemas Difusos, Control Avanzado de un Eje Electrohidráulico y Optimización del Diseño

Integra sistemas difusos (Mamdani, Takagi-Sugeno y auto-sintonía PID), redes neuronales (MLP, RBF y ANFIS), el modelado y control avanzado de un eje electrohidráulico industrial, y la optimización matemática y multiobjetivo (Frontera de Pareto) del diseño mecatrónico.

Apuntes Clave de la Clase:
  • Controladores de lógica difusa, redes neuronales RBF en línea y arquitecturas neuro-difusas adaptativas (ANFIS).
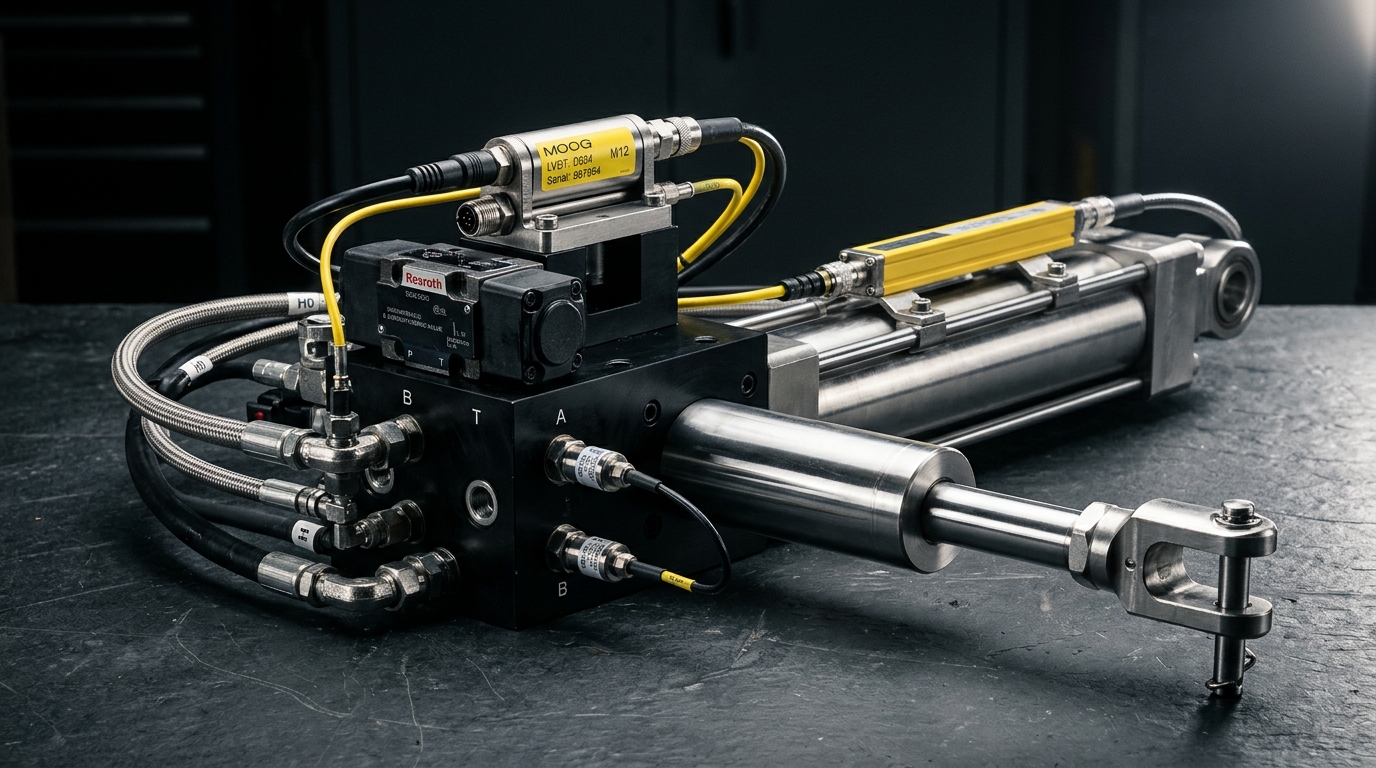
  • Física no lineal de un eje electrohidráulico: ecuación de orificio de servoválvula, compresibilidad efectiva Beta_e y resonancia hidráulica.
  • Control electrohidráulico de ultra-precisión: lazo en cascada, retroalimentación de presión diferencial filtrada (DPF) y Backstepping.
  • Optimización del diseño de sistemas mecatrónicos: co-diseño planta-controlador, frontera de Pareto y algoritmos SQP, PSO y NSGA-II.
Archivos en el .ZIP: control_embebido_sistemas_video_06.inoanalisis_simulacion_control_video_06.pyplc_control_avanzado_iec61131_video_06.stGuia_Estudio_Video_06.pdf
CLASE EN VIDEO Síntesis Global del Curso

Resumen y Cierre del Curso: Sistemas y Control en Mecatrónica

Síntesis ejecutiva de los 6 módulos integrando modelado en espacio de estados, métodos frecuenciales, filtro de Kalman, DSP, optimización H2, control no lineal, sistemas inteligentes, electrohidráulica y optimización de Pareto.

Apuntes Clave de la Clase:
  • Integración de las herramientas clásicas, modernas, óptimas, no lineales e inteligentes de control mecatrónico.
  • Metodología de co-diseño mecatrónico uniendo estructura mecánica, actuadores, sensores y leyes de control.
  • Acceso completo a todas las guías PDF, códigos fuente y presentaciones en cursosmecatronica.com.
Archivos en el .ZIP: control_embebido_sistemas_video_07.inoanalisis_simulacion_control_video_07.pyplc_control_avanzado_iec61131_video_07.stGuia_Estudio_Video_07.pdf